TRON OSとLinuxの違いは、時間制約のある機器制御と多機能な情報処理への適性です。リアルタイム性、メモリ容量、開発環境によって選び方が変わります。
TRON系のμT-Kernel 3.0は小規模マイコンでの制御に適しており、Linuxはネットワーク通信やデータ保存などの機能が充実しています。ただし、LinuxもPREEMPT_RTによってリアルタイム処理への対応を強化しています。
この記事では、1984年に始まったTRONプロジェクトの歴史、2019年公開のμT-Kernel 3.0、2024年のLinux 6.12におけるPREEMPT_RTの統合を踏まえ、両OSの違いと具体的な選定方法を解説します。
TRON OSとLinuxの違いとは?特徴を比較
TRON系OSとLinuxは、どちらもコンピュータの処理を管理する基本ソフトウェアですが、設計思想と得意分野が異なります。
小規模な制御装置ならμT-Kernel 3.0、通信やデータ処理が中心ならLinuxが有力な選択肢です。
ただし、TRONは単一のOS製品名ではありません。
1984年に坂村健氏を中心として始まったTRONプロジェクトから、ITRON、T-Kernel、μT-Kernelなどの技術が生まれています。
この記事では、主にトロンフォーラムが公開するμT-Kernel 3.0と、一般的な組込みLinuxを比較対象とします。
μT-Kernel 3.0とLinuxの比較表
| 比較項目 | μT-Kernel 3.0 | 組込みLinux |
|---|---|---|
| OSの種類 | リアルタイムOS | 汎用OSを組込み向けに構成 |
| 主な用途 | センサー・モーター制御 | 通信・保存・画像処理 |
| 重視する特徴 | 処理時間の予測しやすさ | 汎用性と豊富な機能 |
| タスク管理 | 優先度ベース | 通常処理とリアルタイム処理 |
| リアルタイム性 | 時間制約のある制御を想定 | PREEMPT_RTなどで強化可能 |
| メモリ | 小容量向けに構成可能 | 通常は比較的大きな容量が必要 |
| 主なCPU | 小規模マイコンなど | 主にMMU搭載プロセッサ |
| 主な開発言語 | C言語 | C、C++、Pythonなど |
| 開発ツール | 組込みIDE、BSP、コンパイラ | GCC、GDB、Yocto、Buildroot |
| 導入難易度 | 対応BSPがあれば比較的始めやすい | 既存イメージなら容易、独自構築は複雑 |
| ネットワーク | 必要な機能を追加 | 標準的な通信機能が豊富 |
| ライセンス | 対象コードのライセンスを確認 | カーネルは主にGPL-2.0 |
| 保守体制 | OS・BSP・アプリを個別に管理 | カーネル・パッケージ・アプリを管理 |
| 選定の重点 | 制御周期とメモリ制約 | 必要機能と更新管理 |
この表は、一般的な設計上の特徴を比較したものです。
実際の応答時間や必要メモリ、開発難易度は、CPU、OSの設定、使用するドライバによって変わります。
例えば、RAMが256KBで単純な周期制御を行う装置なら、μT-Kernelを優先して検討する判断が合理的です。
一方、ネットワーク通信、ファイル保存、画面表示を組み合わせる装置なら、Linuxの豊富なソフトウェア資産が役立ちます。
そして、厳しい制御周期と高機能な情報処理の両方が必要なら、2つのOSに役割を分担させる構成も候補になります。
そもそも組込みOSとは?
組込みOSとは、家電製品や産業機器などの内部で動くコンピュータを管理するOSです。
例えば、エアコンには温度を測定し、運転を調整するための制御装置があります。
内部の小さなコンピュータが、センサーの読み取りや制御信号の出力を担当しています。
こうした機器では、パソコンのような豊富な機能よりも、決められた処理を安定して実行することが重要になる場合があります。
ただし、すべての組込み機器が小規模とは限りません。
画像認識やネットワーク通信を行う装置では、高性能なプロセッサとLinuxを組み合わせることもあります。
僕は、OS選びで最初に考えるべきなのは「どちらが高性能か」ではなく、その機器が何を、いつまでに実行する必要があるかだと考えています。
TRON OSとLinuxのリアルタイム性は何が違う?
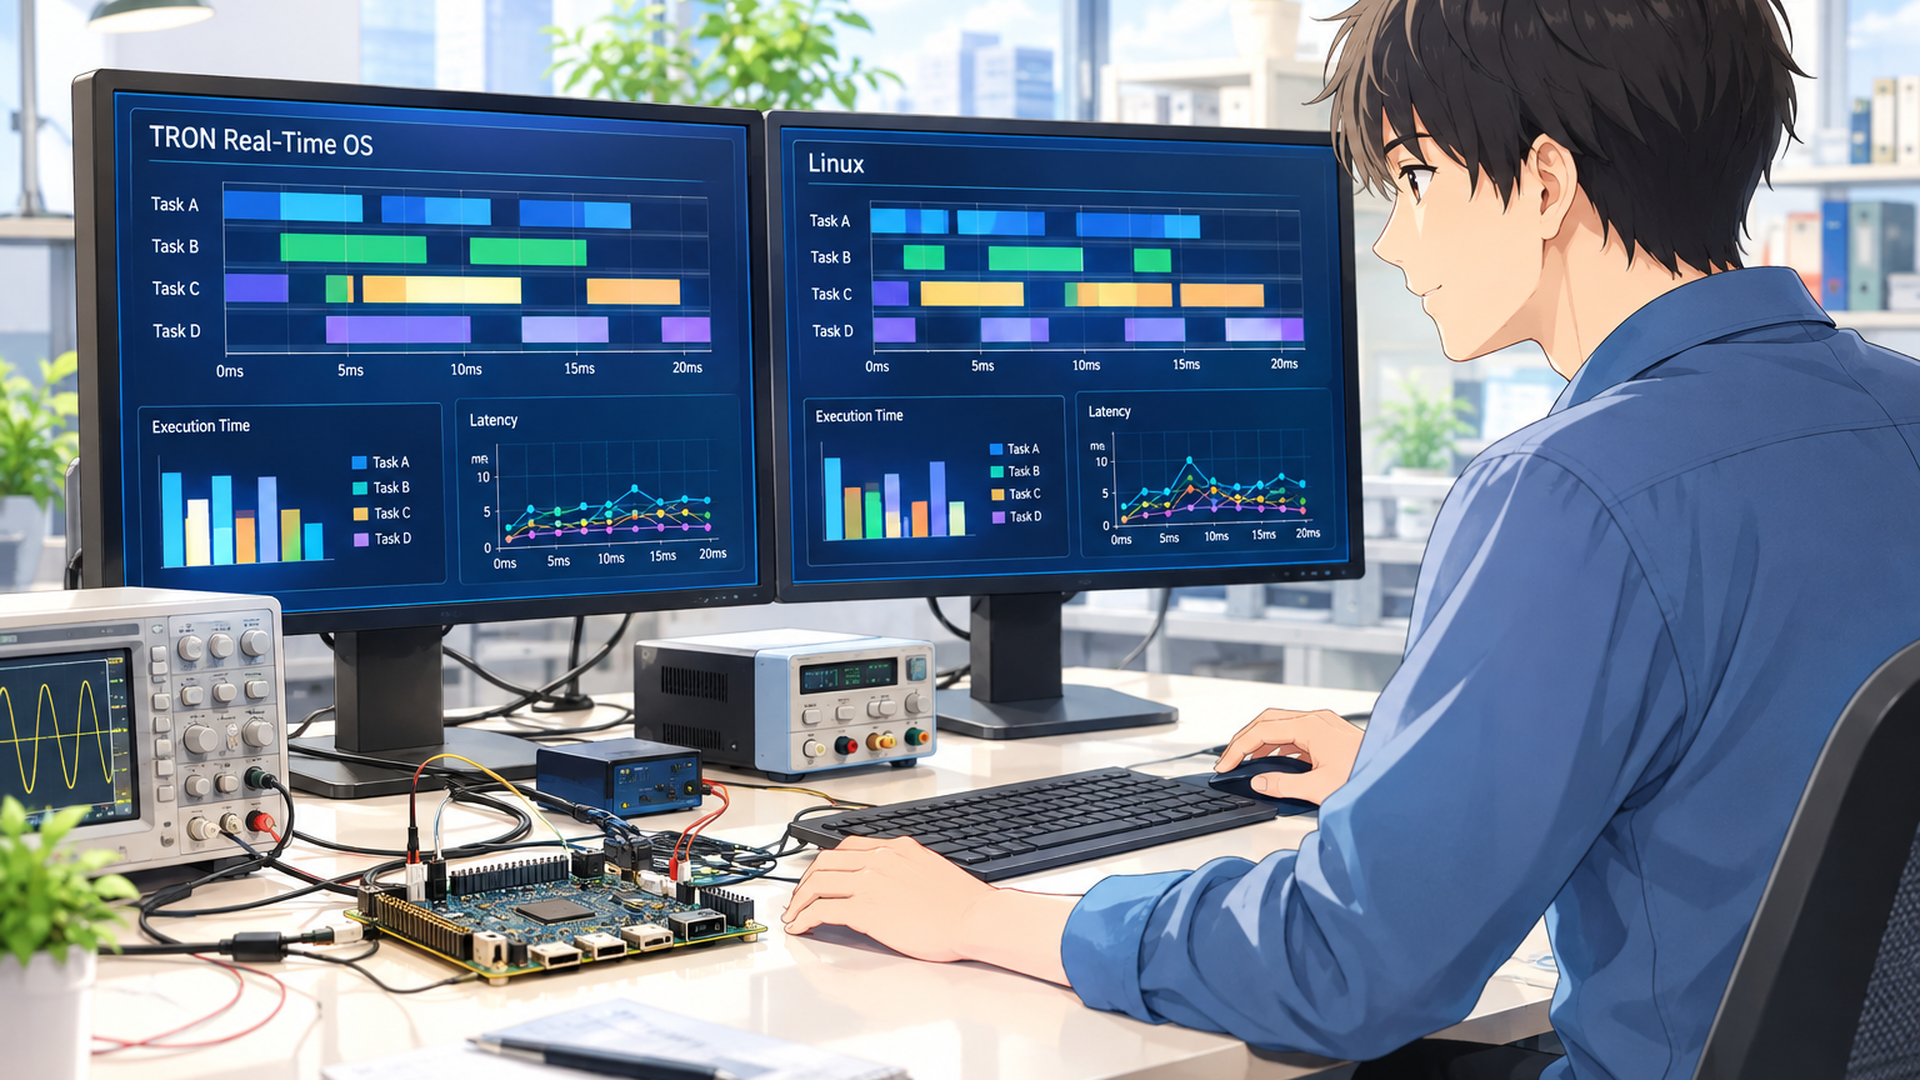
TRON系のμT-KernelとLinuxを比較するうえで、重要なのがリアルタイム性です。
リアルタイム性とは、単に処理が速いことではなく、決められた時間内に必要な処理を完了できる性質を指します。
例えば、モーター制御装置で1ミリ秒ごとにセンサー情報を確認する必要があるとしましょう。
平均的には高速でも、ときどき処理が大幅に遅れるシステムでは、制御に問題が生じる可能性があります。
これは電車の運行に似ています。
最高速度が速くても、到着時刻が毎回大きく変わる電車では、決まった時間に乗り換えるのが難しいですよね。
制御システムでも、平均速度だけでなく、処理時間のばらつきが重要になります。
μT-Kernel 3.0は優先度に基づいてタスクを実行する
μT-Kernel 3.0は、タスクの優先度を利用して処理の実行順序を管理します。
タスクとは、OSが管理する仕事の単位です。
例えば、温度センサーの監視、モーター制御、画面表示を、それぞれ別のタスクとして扱えます。
基本的なスケジューリングでは、実行可能なタスクの中から最も優先度の高いタスクが選ばれます。
同じ優先度のタスクは、基本的に実行可能状態になった順序に従って管理されますが、待ち行列の操作や状態変化によって順序が変わる場合もあります。
トロンフォーラムの「μT-Kernel 3.0 Specification」では、タスクの状態や優先度、スケジューリングの規則が定義されています。
例えば、画面表示よりモーター停止処理を優先したい場合、停止処理のタスクに高い優先度を設定する設計が考えられます。
ただし、優先度を設定するだけで、すべての時間制約が守られるわけではありません。
高優先度タスクがCPUを長時間使い続けると、低優先度タスクが実行されにくくなります。
また、低優先度タスクが保持する共有資源を高優先度タスクが待つ「優先度逆転」という問題にも注意が必要です。
これは、重要な仕事を先に処理したいのに、別の仕事が持っている道具を待たなければならない状況に似ています。
そのため、リアルタイムOSでも、タスクの実行時間や共有資源の管理を適切に設計する必要があります。
LinuxにもSCHED_FIFOとSCHED_RRがある
Linuxは、複数のプログラムを効率よく実行することを重視したOSです。
例えば、ブラウザを操作しながら音楽を再生し、裏側でファイルを保存するような処理を管理できます。
通常のタスクでは、公平性を考慮したスケジューリングが利用されます。
一方、Linuxにはリアルタイム処理向けの方式も用意されています。
代表的なのが、`SCHED_FIFO`と`SCHED_RR`です。
`SCHED_FIFO`は固定優先度を利用する方式で、同じ優先度のタスクでは実行待ち行列の順序に従います。
より高い優先度の実行可能なタスクが現れた場合は、そちらが優先されます。
`SCHED_RR`も固定優先度を利用しますが、同じ優先度のタスクに対して一定の時間枠を設け、順番にCPUを割り当てます。
これらの仕組みは、Linuxのマニュアルページ「sched(7)」で説明されています。
つまり、Linuxでも重要なタスクを優先して実行できます。
ただし、通常のLinuxでは、割り込みやカーネル内部の処理によって、優先度の高いタスクが待たされる場合があります。
そのため、厳しい時間制約を持つ装置では、リアルタイム処理向けの設定と実機での検証が必要です。
Linux 6.12でPREEMPT_RTはどう変わった?
2024年に公開されたLinux 6.12では、PREEMPT_RTの主要な機能がメインラインカーネルへ統合されました。
これは、リアルタイムLinuxの発展における重要な出来事です。
PREEMPT_RTは、カーネル内部の処理を中断し、優先度の高い処理へ切り替えやすくするための技術です。
Linuxカーネルの公式ドキュメントでは、リアルタイムプリエンプションの仕組みが説明されています。
具体的には、割り込み処理のスレッド化や、リアルタイム処理に適したロック機構などが重要な要素になります。
割り込みとは、外部機器などからの通知を受けて、CPUが通常の処理とは別の対応を行う仕組みです。
PREEMPT_RTでは、対応可能な割り込み処理をスレッドとして管理することで、優先度に基づいた実行制御を行いやすくします。
ただし、すべての割り込みが同じようにスレッド化されるわけではありません。
また、リアルタイムプリエンプションの利用には、対応するCPUアーキテクチャやカーネル設定が必要です。
代表的な設定項目が`CONFIG_PREEMPT_RT`です。
この設定を利用できるかどうかは、対象アーキテクチャやカーネルの構成によって異なります。
Linux 6.12以降だからといって、すべての機器でPREEMPT_RTが利用でき、同じ応答性能が得られるわけではありません。
さらに、PREEMPT_RTを有効にしても、アプリケーションの処理時間まで自動的に保証されるわけではありません。
例えば、10ミリ秒以内に処理を終える必要がある装置なら、その条件を満たすか確認する必要があります。
ここでの10ミリ秒は説明用の仮定であり、LinuxやμT-Kernelの実測性能を示すものではありません。
僕は、リアルタイム性を比較する際、平均応答時間だけでなく、遅延のばらつきと最大観測遅延を確認することが重要だと考えています。
ただし、測定中に観測された最大値は、将来発生し得る遅延の理論上の上限を意味しません。
厳密な時間保証が必要なら、実測に加えて、割り込みや共有資源、処理時間の上限も分析する必要があります。
TRON OSとLinuxの開発環境・メモリ・ライセンスを比較
TRON系OSとLinuxは、開発に必要なツールやハードウェアの条件も異なります。
μT-Kernel 3.0は小規模マイコン向けの開発環境を中心に構成され、Linuxは豊富なツールを使える一方、独自システムの構築には幅広い知識が必要です。
μT-Kernel 3.0の開発環境と対応ボード
μT-Kernel 3.0は、2019年にトロンフォーラムから公開されたリアルタイムOSです。
2018年に公開されたIEEE 2050-2018を基礎とする仕様体系との対応が特徴です。
IEEE 2050-2018は、小規模な組込みシステム向けリアルタイムOSのインターフェースを標準化する規格です。
ただし、規格への対応は、すべてのハードウェアで同じ動作や性能が保証されることを意味しません。
μT-Kernel 3.0では、ソースコードの整理や移植性の改善、一般的な開発環境への対応が進められました。
トロンフォーラムの公開資料で紹介されている開発環境には、Eclipse、STM32CubeIDE、e² studio、SEGGER Embedded Studioなどがあります。
これらは、ソースコードの編集、コンパイル、デバッグを支援する統合開発環境です。
ただし、すべてのIDEがすべてのマイコンやBSPに対応しているわけではありません。
BSPとはBoard Support Packageの略で、特定の開発ボードでOSを動作させるための設定や基本的なドライバなどをまとめたものです。
例えば、STM32系マイコンを使用する場合、対応するBSPと開発環境が用意されていれば、移植作業を減らせる可能性があります。
一方、対応BSPが存在しない場合は、起動処理や割り込み、タイマーなどを自分で移植する必要が生じます。
トロンフォーラムが公開しているμT-Kernel 3.0関連のGitHubリポジトリとして、次の名称が紹介されています。
| リポジトリ | 主な役割 |
|---|---|
| `mtkernel_3` | μT-Kernel 3.0のリファレンスソースコード |
| `mtk3_devenv` | 開発環境向けのプロジェクトファイルなど |
| `mtk3_bsp` | 開発ボード向けBSP |
これらは公開資料で紹介された名称であり、2026年11月17日時点の最新リリース、対応CPU、対応ボードを個別に確認できたものではありません。
実際に導入する際は、トロンフォーラムの公式GitHub組織と各リポジトリのREADME、リリース履歴を確認してください。
特に、マイコンの型番だけでなく、ボードのリビジョンやコンパイラの対応状況も確認することが重要です。
μT-Kernel 3.0を動かすまでの手順
μT-Kernel 3.0を学習する場合、僕なら次の順番で環境を準備します。
1. トロンフォーラムの公式情報で対応ボードとBSPを確認する。
2. 対象マイコンに対応したコンパイラとIDEを準備する。
3. μT-Kernel 3.0のソースコードと対応BSPを取得する。
4. サンプルプロジェクトを読み込み、ビルド設定を確認する。
5. サンプルを実行し、タスクの動作とメモリ使用量を確認する。
最初はLEDの点滅やタイマー処理など、結果を確認しやすいプログラムから始めると理解が進みます。
ただし、対応BSPがないボードでは、この手順だけで動作するとは限りません。
その場合は、CPUの起動処理、割り込み制御、タイマー、メモリ配置などの移植作業が必要です。
初心者にとって重要なのは、マイコンの性能だけでなく、公式サンプルを再現できる開発環境があるかを確認することだと考えています。
Linuxの開発環境とYocto Project・Buildroot
Linuxでは、GCCやGDBなどの開発ツールを利用できます。
GCCはソースコードを機械語へ変換するコンパイラ、GDBはプログラムの動作を調べるデバッガです。
組込みLinuxでは、Yocto ProjectやBuildrootもよく利用されます。
これらは、対象機器に合わせてLinuxシステムを構築するための仕組みです。
Yocto Projectは、組込みLinux向けのディストリビューションを構築するためのツールやメタデータを提供しています。
Buildrootは、ツールチェーン、カーネル、ルートファイルシステムなどを構築する仕組みです。
どちらも組込みLinuxの開発に役立ちますが、設定方法や運用方針には違いがあります。
例えば、開発ボードのメーカーがLinuxイメージを提供している場合、最初からカーネルをビルドしなくても動作確認できることがあります。
一方、製品向けに不要な機能を削除し、独自ドライバやアプリケーションを組み込む場合は、ビルド設定やパッケージ管理の知識が必要です。
Linuxを使った開発では、次のような流れが考えられます。
1. Linux対応のCPUと開発ボードを選ぶ。
2. メーカーが提供するBSPやLinuxイメージを確認する。
3. GCCなどのツールチェーンを準備する。
4. 必要に応じてYocto ProjectやBuildrootでシステムを構築する。
5. アプリケーションを動作させ、ドライバや通信機能を検証する。
LinuxはC言語やC++だけでなく、Pythonなどを利用したアプリケーション開発も可能です。
ただし、Pythonを使えることと、厳しいリアルタイム制約を満たせることは別問題です。
時間制約が厳しい処理では、プログラムの構成やスケジューリング、使用するライブラリも検討する必要があります。
開発環境の導入難易度はどちらが低い?
導入難易度は、OSの名前だけでは判断できません。
例えば、μT-Kernel 3.0に対応するBSPとサンプルプロジェクトが用意されていれば、小規模な制御プログラムを比較的少ない手順で動かせる可能性があります。
一方、対応BSPがない場合は、OSの移植作業が必要になるため、難易度が大きく上がります。
Linuxも同様です。
開発ボードに対応したLinuxイメージが提供されていれば、OSの起動や基本的な通信機能をすぐに確認できる場合があります。
しかし、独自のLinuxシステムを構築し、セキュリティ更新まで管理するとなると、必要な知識は増えます。
僕は、開発環境の比較では、インストール作業の簡単さよりも、目的の機能を動かすまでに何を自分で実装する必要があるかを重視すべきだと考えています。
これは、開発開始時の負担だけでなく、将来の保守にも関係するからです。
ROM・RAMの必要容量はどう違う?
一般的に、μT-Kernelのような小規模向けリアルタイムOSは、Linuxより少ないメモリで構成しやすい特徴があります。
ただし、OS本体のサイズと、製品全体で必要になるメモリ容量は別です。
例えば、μT-Kernelを利用する場合でも、通信機能やアプリケーションを追加すれば必要な容量は増えます。
Linuxでも、不要な機能を削減した組込み向けの構成を作成できます。
ただし、一般的なLinuxカーネルはMMUを備えるプロセッサを主な対象としており、RAMが数百KB程度の小型マイコンで通常のLinuxシステムを動かすことは現実的ではありません。
MMUとは、プログラムが利用するメモリを管理するためのハードウェア機能です。
一方、μT-Kernel 3.0の必要ROM・RAM容量も、CPUやビルド設定、追加機能によって変わります。
そのため、単一の数値で必要容量を断定することはできません。
今回、同一条件で両OSをビルドしたメモリ使用量の実測値は取得していません。
導入時には、OSだけでなく、アプリケーション、スタック、通信バッファなどを含めたメモリ使用量を確認する必要があります。
特にRAM容量が厳しい装置では、最初にメモリマップを作成することをおすすめします。
メモリマップとは、プログラムやデータがメモリのどこを使用するか整理したものです。
OSを選んでから容量不足に気づくより、必要な領域を先に見積もる方が設計の手戻りを減らせると考えています。
PR|LinuxのCPU・メモリ管理を、仕組みから理解したい方へ
「なぜLinuxにはメモリが必要?」を、図解と実験で確かめる。
容量の違いを読んで、Linuxが内部で何をしているのか気になった方には、『[試して理解]Linuxのしくみ【増補改訂版】』が学習の候補になります。プロセスのスケジューリングやメモリ管理を、実験と図解で学べる一冊です。
CPUを複数の処理でどう使い分けるのか、メモリをどう管理するのか。この記事で触れた用語を、OS内部の動きと結び付けて理解したい方は、目次の学習範囲を確認してみてください。
楽天市場で、目次・書籍情報と、現在の価格・在庫・配送予定を確認できます。
こちらは2022年刊の紙書籍です。Linuxの基本構造を学ぶ教材としてお選びください。Linux 6.12以降のPREEMPT_RTの仕様は、最新の公式資料もあわせて確認しましょう。
ライセンスと保守体制はどう違う?
Linuxカーネルは、主にGPL-2.0の条件で提供されています。
GPL-2.0は、ソフトウェアの利用、改変、再配布に関する条件を定めたオープンソースライセンスです。
ただし、Linuxを使った製品に含まれるすべてのソフトウェアが、同じライセンスで提供されるわけではありません。
ユーザー空間のライブラリやアプリケーションには、それぞれ異なるライセンスが適用される場合があります。
一方、μT-Kernel 3.0の公開ソースコードにも、対象コードに応じたライセンス条件があります。
トロンフォーラムではT-License 2.0などのライセンス体系が利用されてきましたが、今回、μT-Kernel 3.0の各公開リポジトリに適用されるライセンスの正式名称と現行条件を個別に照合できていません。
そのため、μT-Kernel 3.0のすべての公開コードに同一のライセンスが適用されるとは断定しません。
製品への組み込み、改変、再配布を行う場合は、対象バージョンに付属するLICENSEファイルや公式のライセンス文書を確認してください。
また、保守体制にも違いがあります。
Linuxでは、カーネルだけでなく、ライブラリ、通信機能、アプリケーションなどの更新管理が必要になります。
μT-Kernelのような小規模OSでも、通信機能や外部ライブラリを追加すれば、保守対象は増えます。
つまり、軽量なOSなら保守が簡単、Linuxなら保守が難しいと一概には言えません。
僕は、製品を長期間使う場合、開発時の機能だけでなく、更新対象の数、修正方法、サポート期間まで確認することが重要だと考えています。
TRONプロジェクトは1984年からどう発展した?
TRONプロジェクトは1984年に始まり、組込み機器向けのITRONからT-Kernel、μT-Kernelへと技術を発展させてきました。
現在のμT-Kernel 3.0を理解するには、TRONが単なるOS製品ではなく、コンピュータ技術の研究開発プロジェクトとして始まったことが重要です。
坂村健氏とTRONプロジェクトの歴史
TRONプロジェクトは、1984年に坂村健氏を中心として始まりました。
目指していたのは、さまざまな場所にコンピュータが組み込まれ、それらが連携する社会です。
この構想はHFDS(Highly Functionally Distributed System)と呼ばれ、日本語では超機能分散システムと表現されます。
現在のIoTでは、家電、センサー、産業機器などがネットワークを通じて情報を交換しています。
TRONプロジェクトが掲げた方向性には、現在のIoTと共通する部分があります。
ただし、現在のIoT機器がすべてTRON系OSを使用しているわけではありません。
TRON系OSの主な発展を整理すると、次のようになります。
| 年 | 主な出来事 |
|---|---|
| 1984年 | 坂村健氏を中心にTRONプロジェクト開始 |
| 1999年 | μITRON 4.0仕様公開 |
| 2000年代 | T-EngineとT-Kernelの開発が進展 |
| 2007年 | μT-Kernelの初期バージョン公開 |
| 2013年 | μT-Kernel 2.0公開 |
| 2018年 | IEEE 2050-2018公開 |
| 2019年 | μT-Kernel 3.0公開 |
| 2024年 | Linux 6.12でPREEMPT_RTの主要機能が統合 |
なお、1984年はTRONプロジェクトの開始年であり、ITRONの完成した初期仕様が同年に公開されたという意味ではありません。
ITRONの仕様は、その後の開発活動を通じて整備されました。
ITRONとμITRONは何が違う?
ITRONはIndustrial TRONの略で、組込み機器向けリアルタイムOSの共通仕様を目指して開発されました。
特定メーカーのOS製品ではなく、OSが提供する機能やインターフェースを定めた仕様であることが特徴です。
そのため、同じITRON仕様に基づく実装でも、内部構造や対応ハードウェアが異なる場合があります。
小規模なマイコン向けには、機能を絞り込んだμITRONが開発されました。
その後、仕様体系がμITRON 3.0へ統合され、1999年にはμITRON 4.0が公開されています。
この流れは、異なるメーカーやハードウェアでも、共通した考え方でリアルタイムOSを利用できるようにする取り組みといえます。
T-KernelとμT-Kernelの登場
2000年代に入ると、組込み機器でも32bit CPUや高機能なプロセッサが広く利用されるようになりました。
ソフトウェアの規模が大きくなるにつれて、OSだけでなく、開発ボードや開発環境の整備も重要になります。
こうした背景で進められたのがT-Engineプロジェクトです。
T-Engineでは、リアルタイムOS、開発用ボード、開発環境などの整備が進められました。
その中で登場したのがT-Kernelです。
一方、小規模マイコン向けにはμT-Kernelが開発され、2007年に初期バージョンが公開されました。
2013年にはμT-Kernel 2.0が公開され、2018年にはこれを基礎とするIEEE 2050-2018が登場しています。
翌2019年には、μT-Kernel 3.0が公開されました。
μT-Kernel 3.0では、仕様の整理やソースコードの再実装、移植性の改善などが進められています。
僕は、この流れを見ると、TRON系OSの価値はリアルタイム性だけでなく、共通仕様を通じて開発資産を活用しやすくする点にもあると考えています。
ただし、共通仕様があっても、CPU固有の処理やドライバまで自動的に移植できるわけではありません。
実際の移植作業では、ハードウェアに依存する部分を個別に確認する必要があります。
TRON OSとLinuxはどちらを選ぶ?3つの仮想事例で判断
TRON系OSとLinuxの選定では、機能の多さよりも、製品の要求条件に適しているかが重要です。
ここでは、現役SEとしてのシステム設計の視点から、3つの仮想事例を使って判断方法を整理します。
なお、以下のCPU、メモリ容量、制御周期、保守期間は、選定方法を説明するために設定した仮想条件です。
実際の開発ボードでμT-Kernel 3.0とLinuxを比較測定した結果ではありません。
仮想事例①:制御周期1ms・RAM256KBの小型装置
まず、小型マイコンを使ったセンサー制御装置を考えます。
| 項目 | 仮想要件 |
|---|---|
| CPU | Cortex-M4クラスの32bitマイコン |
| RAM | 256KB |
| ROM | 1MB |
| 制御周期 | 1ms |
| 主な処理 | センサー監視・制御信号出力 |
| 通信 | 外部ネットワーク不要 |
| 保守期間 | 5年間を想定 |
この条件なら、僕はμT-Kernel 3.0のような小規模向けリアルタイムOSを優先して検討します。
理由は、必要な処理が限定されており、Linuxの豊富な通信機能やファイル管理機能を活用する場面が少ないためです。
また、RAM256KBという条件では、一般的なLinuxシステムを動作させることは現実的ではありません。
ただし、μT-Kernelを採用すれば1ms周期を必ず満たせるわけではありません。
採用前には、次の条件を確認します。
- OSとアプリケーションがRAM256KB・ROM1MBに収まるか
- センサー読み取りと制御計算が期限内に終わるか
- 割り込み負荷が高い場合でも周期を維持できるか
- 対象CPUとボードに対応したBSPがあるか
- 異常発生時に制御出力を安全な状態へ移行できるか
特に僕が最初に確認したいのは、メモリマップと割り込み負荷です。
OSを選定してから容量不足や処理遅延が分かると、設計の変更が必要になる可能性があります。
そのため、OSの比較より先に、必要なメモリ領域と制御処理の時間配分を見積もります。
また、この程度の機能であれば、OSを使わない構成も比較対象になります。
単純な処理を実行するだけなら、リアルタイムOSを導入すること自体が必須とは限らないからです。
採用候補:μT-Kernel 3.0、またはOSを使わない構成
選定理由:小容量メモリと周期制御を重視するため
検証条件:メモリ使用量、割り込み負荷、処理時間、対応BSP
仮想事例②:ネットワーク通信とデータ保存が必要な装置
次に、工場内のセンサー情報を収集し、サーバーへ送信する装置を考えます。
| 項目 | 仮想要件 |
|---|---|
| CPU | Cortex-A53クラスのアプリケーションプロセッサ |
| RAM | 1GB |
| ストレージ | 8GB |
| 主な処理 | センサーデータの収集・保存・送信 |
| 通信 | Ethernet |
| 画面表示 | 管理画面が必要 |
| 保守期間 | 5年間を想定 |
この条件なら、僕はLinuxを優先して検討します。
理由は、ネットワーク通信、ファイル保存、管理画面などの機能を組み合わせやすいためです。
Linuxには豊富なソフトウェア資産があり、必要な機能をすべて独自開発する負担を減らせる可能性があります。
ただし、Linuxを使う場合は、OS本体だけでなく、ライブラリやアプリケーションの更新管理も必要です。
採用前には、次の条件を確認します。
- CPUと周辺機器に対応するLinux BSPがあるか
- Ethernetやストレージのドライバが利用できるか
- データ保存中の電源断に対応できるか
- セキュリティ更新を継続できるか
- 5年間の運用に必要な保守体制を確保できるか
ここで重要なのは、OSを起動できることと、製品として長期間運用できることは別だという点です。
例えば、開発ボードでLinuxが正常に動作していても、製品向けの更新手順が整備されていなければ、運用開始後に問題が生じる可能性があります。
僕は、ネットワークへ接続する装置では、開発初期から更新方法を設計することが重要だと考えています。
採用候補:組込みLinux
選定理由:通信・保存・画面表示のソフトウェア資産を活用できるため
検証条件:BSP、通信ドライバ、電源断対策、セキュリティ更新
仮想事例③:1ms制御とLinuxの通信機能を両立する装置
最後に、モーター制御とネットワーク通信を同時に行う装置を考えます。
| 項目 | 仮想要件 |
|---|---|
| 制御用CPU | Cortex-M4クラスのマイコン |
| 情報処理用CPU | Cortex-A53クラスのプロセッサ |
| 制御用RAM | 256KB |
| 情報処理用RAM | 1GB |
| 制御周期 | 1ms |
| 通信 | Ethernet |
| プロセッサ間通信 | UARTまたはSPIを想定 |
| 保守期間 | 5年間を想定 |
この場合、μT-KernelかLinuxのどちらか一方だけを選ぶ必要はありません。
制御用マイコンでμT-Kernelを動作させ、情報処理用プロセッサでLinuxを動作させる構成が考えられます。
μT-Kernel側が時間制約のある制御を担当し、Linux側がデータ保存やネットワーク通信を担当する形です。
ただし、複数のOSを組み合わせることで、新しい設計課題も生まれます。
例えば、Linux側の通信処理が停止した場合、制御用マイコンがどのように動作するべきか決めておく必要があります。
また、両者の起動順序やデータの整合性、通信エラーの処理も重要です。
僕なら、最初に通信が途絶えた場合の安全状態を定義します。
そのうえで、プロセッサ間通信の周期、データ形式、タイムアウト条件を設計します。
制御用マイコンがLinuxからの指示を待ち続ける構成では、Linux側の停止が制御処理に影響する可能性があります。
そのため、時間制約のある制御処理をLinux側の応答に依存させない設計が有力です。
ただし、安全性が重要な装置では、OSの役割分担だけでなく、独立した保護回路や故障時の動作も検討する必要があります。
採用候補:μT-Kernel 3.0とLinuxの分離構成
選定理由:時間制約のある制御と高機能な情報処理を分担できるため
検証条件:通信断、起動順序、タイムアウト、データ整合性、安全状態
この事例で重要なのは、2つのOSを使うこと自体ではありません。
制御処理と情報処理の責任範囲を明確にし、片方に問題が起きても、もう片方がどのように動作するか決めておくことです。
僕は、これがOSの性能比較だけでは見えてこない、実際のシステム設計で重要なポイントだと考えています。
なぜTRON OSとLinuxを比較しようと思ったのか
僕がこの記事を書こうと思ったのは、OSの性能を処理速度や機能の多さだけで比較してよいのか疑問に感じたからです。
現役SEとしてシステムやネットワーク技術に触れていると、CPU性能やメモリ容量、利用できるソフトウェアの種類に目が向きやすくなります。
しかし、組込みシステムでは、処理が速いこと以上に、必要なタイミングで動作することが重要になる場合があります。
そこで、μT-Kernel 3.0の仕様とLinuxのリアルタイム処理機能を調べ、用途による違いを整理しました。
なお、この記事は公開されている技術資料を基にした調査であり、僕自身が両OSの応答遅延を実機で比較測定したものではありません。
実測していない性能を、実際に確認した結果のように扱わないことも大切だと考えています。
個人的には、OS選びは高性能な製品を探す競争ではなく、機器に求められる条件を守れる仕組みを選ぶ作業だと感じています。
TRON OSとLinuxの今後は?現役SEが考える選定のポイント
TRON系OSとLinuxは、今後も用途に応じて使い分けられると考えられます。
Linuxでは、2024年のLinux 6.12でPREEMPT_RTの主要部分が統合され、リアルタイム処理に関する選択肢が広がりました。
一方、TRON系OSでは、IEEE 2050-2018への対応やμT-Kernel 3.0の開発環境整備が進められてきました。
この流れを見ると、両者の違いを「TRONはリアルタイム、Linuxは非リアルタイム」と単純に説明することは適切ではありません。
Linuxでもリアルタイム処理を強化できますし、TRON系OSでも通信機能やアプリケーションを組み合わせることができます。
ただし、必要なハードウェア資源や開発環境、保守体制には違いがあります。
僕は今後、OSの比較では、リアルタイム性だけでなく、製品を長期間使い続けるための保守性も重要になると考えています。
OS選定は性能よりも要求条件の確認が先
例えば、RAM256KBの小型装置では、一般的なLinuxシステムを候補にする前に、メモリ制約を確認する必要があります。
また、ネットワーク通信やデータ保存が必要な装置では、OSのリアルタイム性だけでなく、通信機能や更新管理も重要です。
さらに、厳しい制御周期と高機能な情報処理を両立する装置では、OSを分離する構成も検討できます。
僕なら、次の順番でOSを選定します。
1. 製品が実行する処理と必要な機能を整理する。
2. 制御周期や応答時間の条件を明確にする。
3. CPU、RAM、ROM、通信機能などの制約を確認する。
4. 対応BSP、開発ツール、ライセンスを確認する。
5. 保守期間と更新方法を決める。
6. 候補となるOSを実機で検証する。
この順番なら、OSの知名度や機能の多さに引っ張られず、製品に必要な条件から判断できます。
特に、リアルタイム性が重要な装置では、平均応答時間だけでなく、処理の遅延やばらつきを測定することが必要です。
Linuxでは、cyclictestのような遅延測定ツールが利用されています。
ただし、cyclictestの結果だけで、アプリケーション全体の処理期限を保証できるわけではありません。
μT-Kernel側でも、同じ意味の指標を測定できるように、測定プログラムや条件を設計する必要があります。
比較する場合は、CPU型番、クロック周波数、OSのバージョン、ビルド設定、負荷条件などを記録します。
また、異なるハードウェアで比較する場合は、OSそのものの性能差と、ハードウェアの性能差を区別しなければなりません。
今回、両OSの実測データは取得していないため、どちらが何マイク秒速いといった数値比較は行いません。
僕は、根拠のない性能ランキングよりも、何を測定し、どの条件を満たせば採用できるのかを明確にすることの方が、実際の開発に役立つと考えています。
今後は制御と情報処理の分離も重要になる
個人的に注目しているのは、制御用マイコンとLinux搭載プロセッサを組み合わせる構成です。
例えば、センサーやモーターの制御はリアルタイムOSが担当し、データの収集やネットワーク通信はLinuxが担当する方法です。
この構成なら、それぞれのOSが得意とする処理を分担できます。
ただし、複数のOSを使用すると、通信や起動順序、障害時の動作など、設計すべき項目も増えます。
そのため、単に2つのOSを組み合わせれば性能や安全性が向上するわけではありません。
僕は、制御と情報処理を分離する場合、最初に故障時の振る舞いを定義することが重要だと考えています。
例えば、Linux側が停止した場合でも、制御用マイコンが必要な処理を継続できるか、あるいは安全な状態へ移行できるかを確認します。
こうした設計は、OSの選択だけでなく、システム全体の信頼性にも関係します。
今後、組込み機器の通信機能や情報処理が複雑になるほど、OS単体の性能だけではなく、役割分担や保守性を含めた設計が重要になると考えられます。
まとめ:TRON OSとLinuxは用途に合わせて選ぶ
TRON OSとLinuxの違いは、主に設計思想、リアルタイム性、必要なハードウェア資源、開発環境にあります。
TRON系のμT-Kernel 3.0は、小規模なマイコンでの制御や、優先度に基づくタスク管理に適したリアルタイムOSです。
一方、Linuxは豊富なソフトウェア資産を持ち、ネットワーク通信やデータ保存、画像処理などを伴う組込み機器で強みがあります。
TRONプロジェクトは1984年に坂村健氏を中心として始まり、ITRON、T-Kernel、μT-Kernelへと技術を発展させてきました。
2018年にはμT-Kernel 2.0を基礎とするIEEE 2050-2018が公開され、2019年にはμT-Kernel 3.0が登場しています。
また、Linuxでは2024年のLinux 6.12でPREEMPT_RTの主要部分が統合され、リアルタイム処理への対応が進みました。
ただし、どちらのOSでも、実際の処理時間はハードウェアやソフトウェアの構成によって変わります。
OS選びで重要なのは、応答時間、メモリ容量、必要な機能、開発環境、ライセンス、保守性を具体的に確認することです。
小規模な制御装置ならμT-Kernel、複雑な通信処理を行う機器ならLinux、両方が必要なら役割を分ける設計も考えられます。
OSの特徴を知ることで、家電やIoT機器の内部で動いているコンピュータの仕組みも、より身近に感じられますよ!
よくある質問
TRON OSとLinuxはどちらがリアルタイム処理に向いていますか?
小規模なマイコンで時間制約のある制御を行う場合、μT-KernelのようなTRON系リアルタイムOSが有力な選択肢です。
ただし、Linuxにも`SCHED_FIFO`、`SCHED_RR`、PREEMPT_RTなどの仕組みがあります。
どちらが適しているかは、必要な応答時間、CPU、メモリ容量、アプリケーションの構成によって判断する必要があります。
μT-Kernel 3.0とLinuxは無料で利用できますか?
Linuxカーネルはオープンソースとして公開されており、μT-Kernel 3.0もリファレンスソースコードが公開されています。
ただし、公開されていることと、すべての用途で無条件に利用できることは同じではありません。
製品への組み込みや改変、再配布を行う場合は、対象バージョンのライセンス条件を確認してください。
TRON OSとLinuxを同じ機器で使うことはできますか?
可能な構成があります。
例えば、制御用マイコンでμT-Kernelを動作させ、情報処理用プロセッサでLinuxを動作させる設計が考えられます。
ただし、プロセッサ間通信、起動順序、異常発生時の処理などを設計する必要があります。
複数のOSを使うことが、必ずしも開発の簡単さや性能向上につながるわけではありません。
現役SEのIT探求ブロガー・高橋健太
普段はシステムエンジニアとして働きながら、OSやネットワーク、AI、ガジェットなど、気になるIT技術を調べています。
専門的な技術も一つずつ仕組みを理解すれば、意外と身近に感じられるものです。これからも、初心者の方と同じ目線で、ITの面白さや実用的な知識を分かりやすくお届けしていきます!
コメント