車載TRON OSは自動車の電子制御に関わる技術で、1999年のトヨタ車にμITRONの採用事例が紹介されていますが、対象ECUや現行車への採用状況は未確認です。
具体的には、トヨタ「ランドクルーザープラド 3.4 RZ」が歴史的な事例として挙げられています。ただし、採用を裏付ける原資料の掲載箇所や、実際に使用されたOSの製品名までは特定できていません。
この記事では、1999年の採用情報を慎重に整理したうえで、車載TRON OSの仕組み、現在の車載OSとの違い、実際のECUを想定した技術分析まで、現役SEの視点から解説します。
車載TRON OSはどの車に採用された?1999年のトヨタ車の事例
車載TRON OSの採用事例として紹介されているのが、1999年のトヨタ「ランドクルーザープラド 3.4 RZ」です。
ただし、この情報については、採用を示す一次資料の正式名称や該当ページを確認できていないため、確定した採用実績として扱うには追加調査が必要です。
まずは、何が分かっていて、何が分かっていないのかを整理してみましょう。
1999年のランドクルーザープラドとμITRONの関係
ランドクルーザープラドは、トヨタ自動車が展開するSUVです。
1999年当時は90系ランドクルーザープラドの販売期間にあたり、3.4Lエンジンを搭載する仕様も存在しました。
今回のテーマである「3.4 RZ」は、この時代のランドクルーザープラドに関するグレード表記です。
一方、車載μITRONの採用事例として同車が紹介されているという情報については、元のTRON関連資料を直接照合できていません。
そのため、次の点を区別する必要があります。
- 車両の情報: 1999年当時のランドクルーザープラドと3.4L仕様に関する情報
- OS採用の情報: 同車が車載μITRONの採用事例として紹介されているという情報
- 実装の情報: 実際にどのECUへ、どのメーカーのOSが搭載されたのかという情報
特に注意したいのは、1999年という数字が、車両の年式なのか、OSの採用時期なのか、採用事例の掲載年なのかを区別することです。
これらは同じ意味ではありません。
例えば、1999年の車両が資料に掲載されていても、OSが1999年に初めて採用されたことを直接証明するわけではないのです。
採用情報の確認状況を整理
今回の情報を、車両情報とOS採用情報に分けてまとめました。
| 確認項目 | 内容 | 確認状況 |
|---|---|---|
| 自動車メーカー | トヨタ自動車 | 確認できる |
| 車種 | ランドクルーザープラド | 確認できる |
| 対象時期 | 1999年 | 採用事例として紹介される年 |
| グレード | 3.4 RZ | 当時の車両仕様との詳細照合が必要 |
| OS系統 | 車載μITRON | 採用事例として紹介されるが原資料未照合 |
| 対象ECU | エンジン制御などの具体的な装置 | 未確認 |
| OS実装名 | 製品名・バージョン | 未確認 |
| OS開発企業 | 実装を担当した企業 | 未確認 |
| 採用目的 | 処理性能や制御上の要求 | 未確認 |
| 初採用の範囲 | 世界初・メーカー初など | 未確認 |
| 現行車への継続採用 | 現在販売される車種 | 未確認 |
この表で最も重要なのは、車種名が分かっていても、OSの採用範囲までは分からないという点です。
自動車には複数のECUが搭載され、それぞれ異なるプログラムやOSを使用する場合があります。
仮にランドクルーザープラドの一部ECUでμITRONが採用されていたとしても、車両全体の電子制御がμITRONで動作していたとは限りません。
僕は、ここを区別することが車載TRONの歴史を正確に理解する第一歩だと考えています。
「車載μITRONを初めて採用」は本当?
ランドクルーザープラドの事例には、車載μITRONの初採用という説明が付けられることがあります。
しかし、現段階では「初めて」が何を指すのかを確定できません。
技術分野では、同じ「初採用」でも意味が大きく変わります。
例えば、ある自動車メーカーにとって初めての採用だったのか、特定のOS製品が初めて車載機器に使われたのか、あるいは自動車業界全体で初めてだったのかによって、歴史的な評価は異なります。
したがって、本記事では「世界初の車載TRON搭載車」といった表現は使用しません。
現時点で適切なのは、1999年のランドクルーザープラドが車載μITRONの採用事例として紹介されているものの、一次資料による裏付けが未完了という説明です。
採用事例の一次資料はどこまで確認できている?
車載TRONの歴史を調べるうえで重要なのが、トロンフォーラムとトヨタ自動車の公式資料です。
トロンフォーラムは、TRONプロジェクトの技術仕様や歴史に関する情報を公開しています。
また、トヨタ自動車の公式技術資料は、当時の車両構成や電子制御技術を調べる手掛かりになります。
ただし、今回の改稿では、1999年のランドクルーザープラドへのμITRON採用を直接記載した原資料の正式名称、発行年、該当ページ、原文を確認できていません。
また、当時のトヨタの整備資料やECU開発企業の製品資料についても、対象ECUとOS実装名を特定できるところまで照合できていません。
そのため、資料を確認したかのように発行主体やページ番号を推測して掲載することは避けています。
調査基準日は2026年11月16日です。
今後、原資料を確認する場合には、トロンフォーラムの歴史資料、トヨタの当時の技術資料、車載ソフトウェア開発企業の公式発表を照合する必要があります。
特に、車種名とOS名が同じ資料に記載されているかが重要です。
単に車両の資料とμITRONの仕様書がそれぞれ存在するだけでは、その車両への採用を証明できないからです。
なぜ1999年の採用事例が重要なのか?
1990年代の自動車では、エンジンや車体の制御に電子技術が広く使われるようになり、ソフトウェアの役割も大きくなっていました。
センサーから情報を取得し、必要な計算を行い、機器へ制御信号を送る仕組みが、自動車の動作を支えていたのです。
そうした時代に、μITRONのような小型機器向けリアルタイムOSが車載分野で検討・採用されていたとすれば、日本発のOS技術の応用を考えるうえで興味深い事例になります。
ただし、採用の技術的な成果を評価するには、OSの名前だけでは情報が足りません。
例えば、従来の制御方式と比べて処理時間が短縮されたのか、ソフトウェア開発が効率化されたのか、メモリ使用量を抑えられたのかなど、具体的な評価資料が必要です。
僕は、採用されたという事実と、採用によってどのような改善が得られたかという評価は、分けて考えるべきだと思います。
これは現在の車載OSを比較するときにも役立つ視点です。
車載TRON OSとは?ECUで動くリアルタイムOSの仕組み
車載TRON OSとは、TRONプロジェクトから発展したリアルタイムOS技術を、自動車の電子制御に利用する場合の便宜的な総称です。
「車載TRON OS」という名前の単一製品が存在するわけではありません。
自動車との関係が深いのは、組み込み機器向けに開発されたITRONやμITRONです。
TRONは1984年に始まった日本発のプロジェクト
TRONは「The Real-time Operating system Nucleus」の略称です。
1984年、東京大学の坂村健氏を中心として、日本でプロジェクトが始まりました。
当初から、さまざまな機器に利用できるコンピュータの基本仕様を整備することが重要な目的でした。
1986年にはTRON協議会が設置され、1988年には社団法人トロン協会として組織化が進みました。
TRONプロジェクトでは、用途に応じて複数のOS仕様が検討されています。
そのうち、自動車などの小型制御装置と関係が深いのがITRONです。
1987年5月にはITRON1仕様が公開され、1989年には小規模な組み込みシステム向けのμITRON仕様が登場しました。
μITRONの「μ」は小ささを連想させる記号ですが、正式な命名意図については仕様書などの原資料での確認が必要です。
重要なのは、μITRONが限られた計算資源で動く組み込み機器を意識して設計されたことです。
ECUは自動車の中で何をしている?
ECUは「Electronic Control Unit」の略で、日本語では電子制御装置と呼ばれます。
簡単にいえば、自動車のさまざまな機能を管理する小型コンピュータです。
例えば、エンジン制御では、回転数や温度などのセンサー情報を取得し、燃料噴射や点火のタイミングを制御します。
車体制御では、ドアや照明、ワイパーなどの動作を管理する場合があります。
基本的な処理の流れは、次のようになります。
- 入力: センサーから車両の状態を取得する
- 計算: 制御プログラムが必要な動作を判断する
- 出力: エンジンやモーターなどへ指示を送る
- 通信: 必要に応じて別のECUと情報を交換する
ここでリアルタイムOSが担当するのは、主に複数の処理を管理する部分です。
OS自身が燃料噴射量を決定するのではなく、制御プログラムが適切な順番とタイミングで動作できるように支えます。
この違いは覚えておきたいですね!
リアルタイムOSは普通のOSと何が違う?
リアルタイムOSの特徴は、単純に処理が速いことではありません。
必要な処理を、決められた時間内に完了できるよう設計しやすいことが重要です。
例えば、パソコンでWebページを表示するとき、処理が少し遅れても、操作感が悪くなる程度で済む場合があります。
しかし、自動車の制御では、処理の遅れが機器の動作に影響する可能性があります。
そのため、平均的な処理速度だけでなく、最も厳しい条件で発生する遅延を考慮する必要があります。
μITRONでは、タスクと呼ばれる処理単位を管理し、優先順位に基づいて実行する仕組みを利用できます。
ただし、μITRONを採用するだけで、すべての処理期限が自動的に保証されるわけではありません。
CPU性能、割り込み処理、共有データの管理、制御プログラムの実行時間などを含めた設計が必要です。
また、WindowsやLinuxにもリアルタイム性を重視した構成があるため、TRONだけが時間制約のある処理に対応できるわけではありません。
すべてのECUにTRON系OSが必要なの?
いいえ。すべてのECUにTRON系OSが必要というわけではありません。
自動車の電子制御では、機能によって処理の複雑さや時間制約が異なります。
例えば、比較的単純な処理では、OSを使わずに制御プログラムを直接実行する方式もあります。
一方、複数の処理を並行して管理する必要がある場合には、リアルタイムOSが役立つことがあります。
| 車載分野 | 主な処理 | OSを検討する理由 |
|---|---|---|
| エンジン制御 | センサー取得、制御演算 | 厳しい時間管理 |
| 変速機制御 | 変速状態の監視・制御 | 複数処理の連携 |
| 車体制御 | 照明、ドア、ワイパー | 入力イベントの管理 |
| 空調制御 | 温度監視、送風制御 | 周期処理の管理 |
| 車載通信 | ECU間のデータ交換 | 通信処理の管理 |
なお、この表はリアルタイムOSの一般的な利用可能性を示したもので、各分野でTRON系OSが実際に採用されたことを示すものではありません。
僕は、OSの選定では「高機能なOSを使うこと」よりも、「必要な制御を無理なく実現できること」が重要だと考えています。
小型ECUでは、余計な機能を増やさない設計も立派な技術的判断なのです。
μITRONは車載ECUでどう役立つ?3つのタスクで技術分析
μITRONの仕組みを理解するには、実際のECUを想定して処理の流れを考えると分かりやすくなります。
ここでは、センサー入力、制御演算、通信処理という3つの仕事を持つ仮想ECUを例に、リアルタイムOSの役割を分析してみましょう。
以下は仕組みを説明するための仮定モデルであり、トヨタ車や実在するECUの測定結果ではありません。
仮想ECUのタスク構成と優先順位
まず、3つのタスクを設定します。
| タスク | 仕事内容 | 優先順位 | 仮定の実行時間 |
|---|---|---|---|
| A:センサー入力 | センサー値を読み取る | 高 | 0.2ms |
| B:制御演算 | 入力値から制御量を計算 | 中 | 0.5ms |
| C:通信処理 | 他のECUへ情報を送る | 低 | 0.8ms |
ここでは、数値が小さいほど処理が短時間で完了するものとします。
また、タスクの切り替え時間や割り込み処理による負荷は、説明を簡単にするため省略します。
例えば、時刻0msに3つのタスクが同時に実行可能になったとしましょう。
優先順位に従って処理すると、次のような順番になります。
- 0.0~0.2ms:タスクAがセンサー情報を取得
- 0.2~0.7ms:タスクBが制御演算を実行
- 0.7~1.5ms:タスクCが通信処理を実行
この単純な条件では、優先順位の高いタスクから順番に処理できます。
ただし、現実のECUでは、すべてのタスクが同時に開始するとは限りません。
センサー入力が周期的に発生したり、通信処理の途中で新しい割り込みが発生したりします。
そのため、処理順序は状況によって変わります。
リアルタイムOSは、こうした状況で実行可能なタスクを管理し、設定された優先順位に基づいて実行対象を選びます。
優先順位が高ければ処理は必ず間に合う?
ここが重要なポイントです。
優先順位を高く設定しても、必ず処理期限を守れるわけではありません。
例えば、タスクAが0.2msで完了するとしても、開始までに待ち時間が発生すれば、全体の応答時間は長くなります。
仮にタスクAの処理開始が0.4ms遅れた場合、処理完了は要求発生から0.6ms後になります。
これは説明用の計算ですが、リアルタイム制御では、このような待ち時間を含めて評価する必要があります。
特に注意したいのが、割り込み遅延と共有資源の競合です。
割り込み遅延とは、機器から処理要求が発生してから、対応する処理が開始されるまでの遅れです。
一方、共有資源の競合は、複数のタスクが同じデータや装置を利用しようとしたときに発生します。
つまり、単純な処理時間の合計だけでは、実際の応答時間を正確に予測できないのです。
優先度逆転はどのように発生する?
優先度逆転とは、優先順位の高いタスクが、低いタスクの処理を待たなければならなくなる現象です。
先ほどの仮想ECUを少し変更して考えてみます。
タスクCが共有データを更新している途中で、タスクAが同じデータを必要としたとしましょう。
このとき、共有データがロックされていれば、タスクAは利用可能になるまで待機します。
さらに、タスクAより優先順位が低く、タスクCより高いタスクBが実行可能になると、問題が複雑になります。
タスクBがタスクCより先に実行されることで、タスクCによるロック解除が遅れ、結果としてタスクAの待ち時間が長くなる場合があります。
これが典型的な優先度逆転です。
高優先度の仕事が、低優先度の仕事を待つだけでなく、中優先度の仕事によってさらに遅れてしまうわけです。
現実のシステムでは、こうした問題を軽減するために、優先度継承や優先度上限などの仕組みが利用される場合があります。
ただし、すべてのμITRON実装が同じ同期機能を備えているわけではありません。
利用する仕様の版と、実際のOS製品が提供する機能を確認する必要があります。
現役SEとして注目したいのは「最悪条件」
僕がこの仮想ECUの分析で重要だと考えるのは、処理が順調に進むときではなく、複数の条件が重なったときの動作です。
例えば、センサー入力の直前に通信処理が共有データをロックしていたらどうなるでしょうか。
さらに、そのタイミングで別の割り込みが発生した場合はどうでしょう。
通常時には問題なく動いていても、条件が重なると処理期限を超える可能性があります。
そのため、リアルタイムOSの評価では、平均実行時間だけでなく、最悪実行時間や待ち時間を含む応答時間の分析が重要になります。
ただし、最悪実行時間を求めるには、CPUの動作、割り込み禁止区間、キャッシュなどのハードウェア条件も考慮する必要があります。
「OSが速いか」ではなく、「最も厳しい条件でも必要な処理を終えられるか」を確認する。
僕は、この考え方こそ車載リアルタイムOSを理解するうえで大切だと思います。
現在の自動車でもTRON OSは使われる?AUTOSARとの違い
2026年11月16日時点で、本記事では現行車へのTRON系OS採用を確認できる具体的な車種・ECU資料を提示できていません。
一方、TRON系OSの技術開発は継続しており、現在の車載ソフトウェアではAUTOSARなどの標準化体系も重要になっています。
ここで押さえたいのは、TRON系OSの技術が現在も存在することと、現行車に採用されていることは別の事実だという点です。
TRON系OSは現在も開発されている?
TRONプロジェクトでは、μITRONの後も組み込みOSの開発が続けられました。
2001年にはT-Engineプロジェクトが始まり、T-Kernelなどの技術が発展しました。
2011年にはT-Kernel 2.0が発表され、2015年にはT-Engineフォーラムがトロンフォーラムへ改称されています。
2018年には、μT-Kernel 2.0を基礎とする仕様がIEEE 2050-2018として標準化されました。
また、2023年にはTRONプロジェクトの技術的貢献がIEEEマイルストーンとして認定されています。
これらは、日本発の組み込みOS技術が長期間にわたって発展してきたことを示す重要な出来事です。
ただし、IEEE標準化や歴史的な技術認定は、現在の自動車への採用台数を示すものではありません。
例えば、μT-Kernel 3.0の仕様やソースコードが公開されていても、それだけで特定の自動車メーカーが採用しているとは判断できません。
現行車への採用を確認するには、車載部品メーカーの製品資料や自動車メーカーの技術発表など、採用先を特定できる資料が必要です。
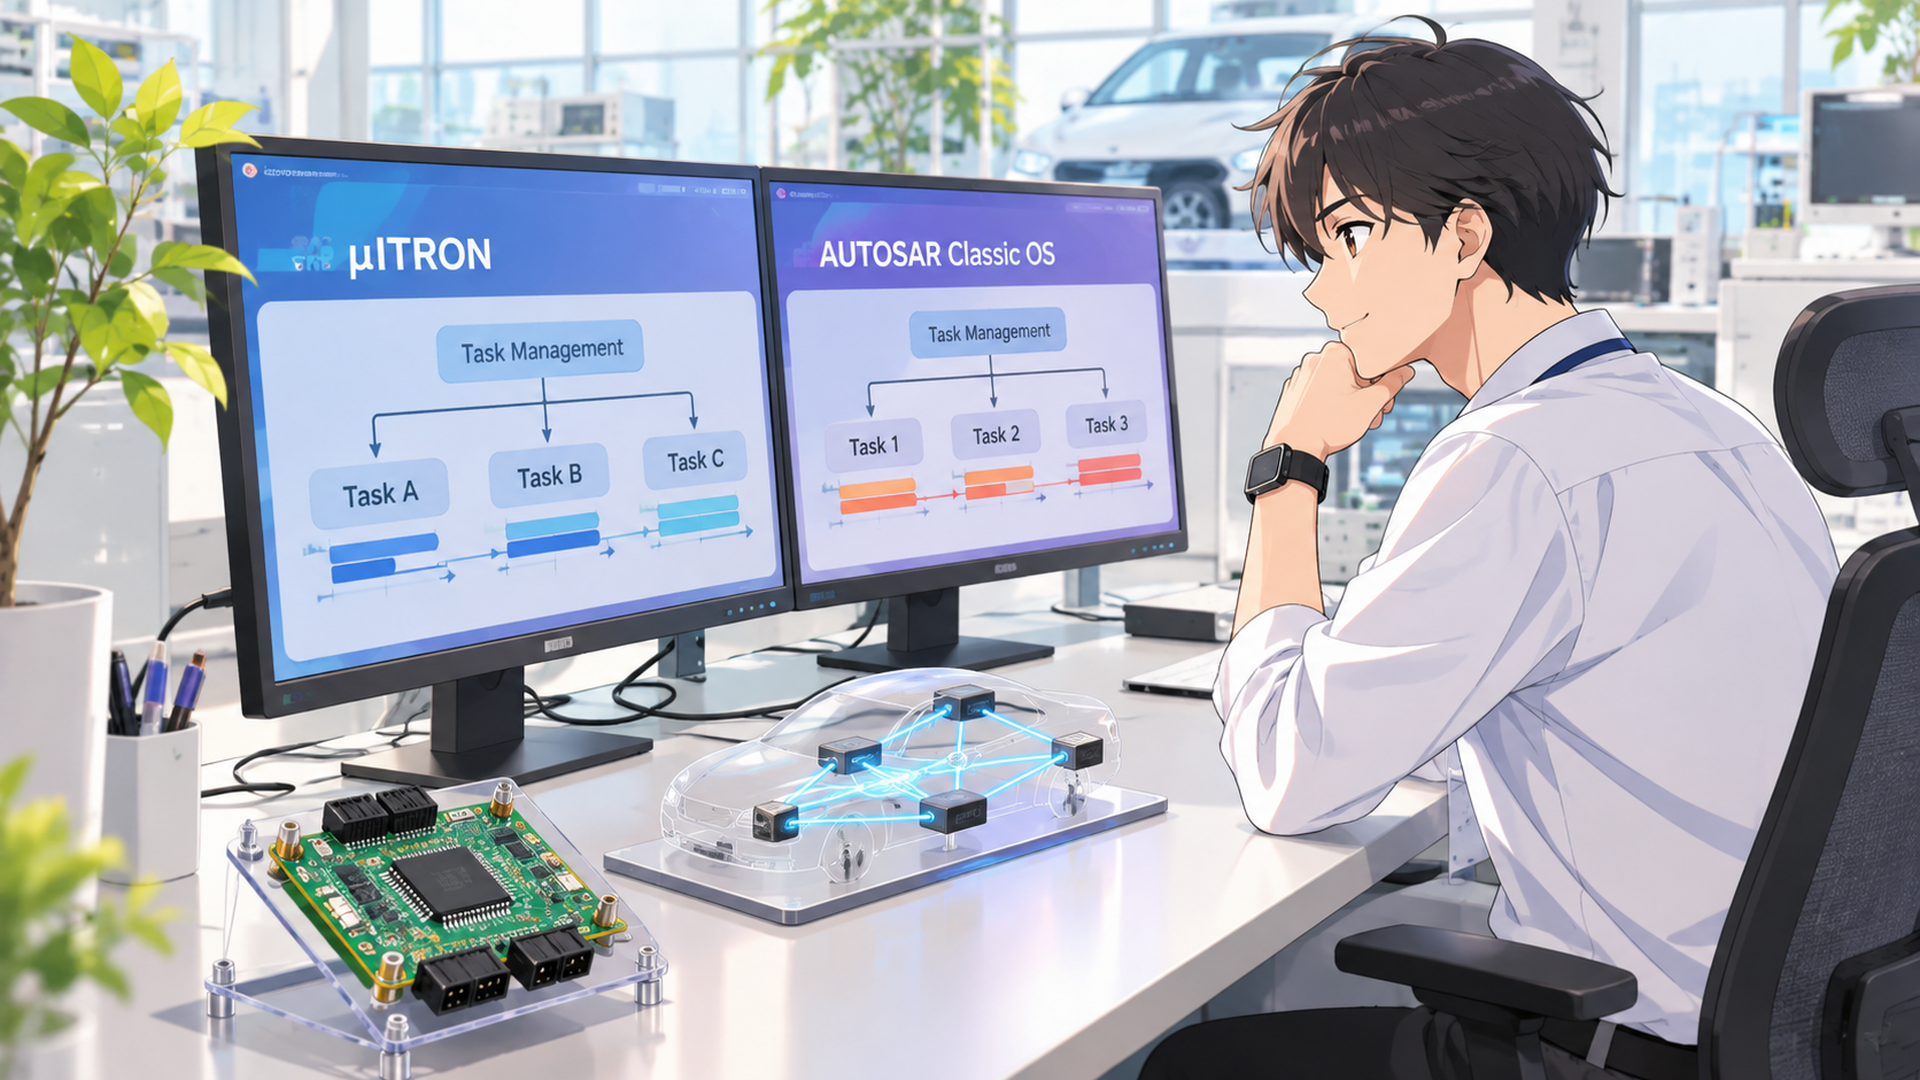
AUTOSARとμITRONは何が違う?
AUTOSARは、車載ソフトウェアの構成やインターフェースを標準化する取り組みです。
一方、μITRONは、組み込み機器向けリアルタイムOSの仕様です。
つまり、両者は標準化する対象の範囲が異なります。
AUTOSAR Classic Platformでは、OSだけでなく、通信や基本ソフトウェアなどを含む構成が定められています。
そのOS仕様には、自動車向けリアルタイムOSの標準化を進めたOSEK/VDXの技術的な流れがあります。
| 比較項目 | μITRON | AUTOSAR Classic OS |
|---|---|---|
| 位置付け | 組み込み向けOS仕様 | 車載向けOS仕様 |
| 主な用途 | 幅広い組み込み機器 | 車載制御システム |
| タスク管理 | 優先順位に基づく管理など | 規定されたタスクモデルに基づく管理 |
| API | μITRON仕様のサービスコール | AUTOSAR OS仕様のサービス |
| 実装方針 | 機器に応じた柔軟性 | 車載標準への適合を重視 |
| 注意点 | 実装ごとの機能差 | 規格適合性と設定が重要 |
ここで注意したいのは、μITRONとAUTOSAR Classic OSを単純に性能比較できないことです。
例えば、μITRON系OSのほうが必ず軽量だとか、AUTOSAR Classic OSのほうが必ず高速だといった結論は出せません。
性能は、OSの実装、設定、CPU、利用する機能などによって変わるためです。
PR|ECUと車載ソフトウェアの全体像を学びたい方へ
OSの違いから一歩進んで、ECUの中身を体系的に。
μITRONとAUTOSARの位置付けが分かると、「ECUのハードウェアとソフトウェアは、どうつながっているのか」も気になりますよね。その全体像を学びたい方には、『自動車用ECU開発入門』が候補になります。
目次では、ECUの構造やインタフェース、ソフトウェアアーキテクチャ、モデルベース設計、機能安全・サイバーセキュリティを扱っています。車載開発に関心のある学生や、これからECUソフトウェアに取り組むエンジニアは、自分の知りたい範囲と照らし合わせてみてください。
楽天市場で、目次・商品レビューと、現在の価格・在庫・配送予定を確認できます。
2023年刊の紙書籍です。第4章にはAUTOSARの開発演習があります。演習を目的に選ぶ場合は、環境構築に関する商品レビューも確認し、出版社の最新サポート情報とあわせてご判断ください。
μITRONのプログラムをAUTOSARへ移すと何が変わる?
ここは、現役SEとして特に注目したい部分です。
例えば、μITRON4.0系の仕様に基づいたプログラムでは、タスクを起動するサービスコールとして`act_tsk`が用意されています。
一方、AUTOSAR Classic OSでは、タスクを起動するサービスとして`ActivateTask`が定義されています。
どちらもタスクを起動するための仕組みですが、名前を置き換えるだけで移植が完了するわけではありません。
タスクの状態遷移や起動要求の扱い、設定方法などに違いがあるためです。
例えば、移植時には次のような確認が必要になります。
- タスクを起動するAPIの対応関係
- タスクの優先順位と起動条件
- イベント待ちや同期処理の違い
- 割り込み処理との連携方法
- OS設定とタスク構成の定義方法
μITRON側で使用していた機能が、AUTOSAR Classic OS側で同じ動作をするとは限りません。
特に、タスクの起動要求をどのように扱うか、イベントを待機できるタスクがどのように定義されるかなどは、仕様に沿って確認する必要があります。
つまり、API名が似ていても、内部の動作条件まで同じとは限らないのです。
これは、異なるOS間でソフトウェアを移植するときによくある課題です。
僕は、車載OSの選定では、処理性能と同じくらい、既存プログラムをどれだけ安全に移植・保守できるかが重要だと考えています。
車載OSの安全性はISO 26262で決まる?
車載OSの評価では、リアルタイム性能に加えて機能安全への対応も重要です。
自動車の電気・電子システムに関する機能安全規格として、ISO 26262があります。
この規格では、危険の分析、安全要求の設定、設計、検証などが扱われます。
ただし、ISO 26262に関係する資料があるOSを採用すれば、自動車全体の安全性が自動的に保証されるわけではありません。
安全性は、OSだけでなく、ハードウェア、制御プログラム、通信、故障への対応などを含めて評価する必要があります。
例えば、OSが指定されたタスクを正しいタイミングで実行しても、制御プログラムの計算内容が誤っていれば、システム全体の動作に問題が生じる可能性があります。
また、車載ソフトウェアではセキュリティや長期保守も重要です。
自動車は長期間利用されるため、ソフトウェアの更新や不具合への対応を継続できる体制も求められます。
したがって、車載TRON OSの将来性を評価する場合も、リアルタイム性能だけを見ればよいわけではありません。
車載TRON OSの強みと課題は?現役SEが考える今後の可能性
車載TRON OSを評価するとき、僕は小型機器に合わせた設計の柔軟性が大きな特徴だと考えています。
一方、現在の車載ソフトウェア開発では、OS単体の性能だけでなく、標準化への適合や開発環境、長期保守まで含めた判断が必要です。
ここからは、これまでの技術情報を踏まえて、僕自身の考えを整理します。
μITRONの「弱い標準化」は強みになる?
TRONプロジェクトでは、基本仕様を共有しながら、用途に応じた実装の自由度を認める考え方が採用されました。
これは「弱い標準化」と呼ばれています。
例えば、ある小型制御装置では、限られたメモリ容量で必要な処理を実行することが最優先になる場合があります。
このような装置では、必要な機能を中心にOSを構成できることがメリットになる可能性があります。
一方、自動車のソフトウェア開発では、複数の企業が異なるECUやソフトウェアを担当することがあります。
そのため、共通のインターフェースや動作条件が重要になります。
僕は、μITRONの柔軟性とAUTOSARの標準化重視は、どちらが優れているかという単純な関係ではないと考えています。
前者は機器ごとの最適化に向いた考え方を持ち、後者は車載ソフトウェアを共通の仕組みで開発・統合することを重視しています。
ただし、これは設計思想の比較です。
μITRON系OSがAUTOSAR Classic OSの仕様を満たしていることを意味するものではありません。
実際に利用する場合には、必要なAPIやタスクモデル、設定機能などへの適合確認が必要です。
車載TRONの価値は「搭載台数」だけで判断できない
僕が今回のテーマを調べようと思った理由は、TRONという名前は知っていても、自動車の内部でどのような役割を果たすのかが分かりにくいと感じたからです。
TRONについて調べると、パソコン向けOSの歴史や、ほかのOSとの関係に注目が集まることがあります。
しかし、車載分野で本当に知りたいのは、どのECUで、どの処理を担当し、どのような要求を満たすために利用されたのかという点です。
特に1999年のランドクルーザープラドの事例は、その違いを考えるきっかけになりました。
車種名だけが紹介されていても、対象ECUや実装名が分からなければ、技術的な評価は難しいからです。
僕は現役SEとしてOSやシステムの仕組みに触れていますが、車載ECUの開発経験を根拠に評価しているわけではありません。
そのため、公開された仕様と確認可能な情報をもとに、ソフトウェア設計の視点から分析しています。
ここで、僕は車載OSの採用情報を評価するために、次の4つの確認項目が重要だと考えています。
- 車両: どのメーカーの、どの車種・年式なのか
- ECU: どの電子制御装置で利用されているのか
- OS: どの仕様と実装製品が採用されているのか
- 目的: どの制御要求を満たすために利用されたのか
この4点がそろえば、単なる「搭載車種の紹介」から、実際のシステム構成を理解する段階へ進めます。
さらに、応答時間やメモリ使用量、安全要求への適合などの評価資料があれば、技術的な強みを具体的に比較できるでしょう。
僕は、OSの知名度や採用台数だけでなく、どのような問題を解決できるのかに注目したいと考えています。
今後の車載TRON OSに可能性はある?
今後の自動車では、電動化や運転支援機能の高度化によって、ソフトウェアの重要性がさらに高まると考えられます。
車両全体の情報を処理する高性能コンピュータと、センサーや機器の近くで動作する小型マイコンでは、求められる機能が異なります。
高性能コンピュータでは、大量のデータ処理や複雑な演算が重要になります。
一方、小型マイコンでは、限られた資源の中で必要な処理を安定して実行することが求められます。
僕は、この役割分担の中で、小型機器向けリアルタイムOSの設計思想は今後も価値を持つと考えています。
ただし、それがTRON系OSの採用拡大に直結するとは限りません。
現在の車載ソフトウェア開発では、AUTOSARへの適合、機能安全、セキュリティ、開発ツール、保守体制など、複数の条件を満たす必要があるからです。
例えば、あるOSが小さなメモリ容量で動作できても、開発環境が整っていなければ、製品開発全体の負担が大きくなる可能性があります。
また、既存のソフトウェア資産を移植するために大幅な修正が必要であれば、導入コストが増えることも考えられます。
そのため、今後の車載TRONを評価する際には、OSの軽量性だけでなく、開発から運用・保守まで含めた適合性が重要になるでしょう。
「TRON搭載車」という言葉だけでは分からないこと
ここまで調べて、僕が特に強く感じたのは、車載OSの採用情報を理解するには、車種名だけでは不十分だということです。
例えば、同じ車両に複数のECUが搭載されている場合、それぞれが異なるOSや制御方式を利用している可能性があります。
また、同じOS仕様に基づいていても、実装メーカーやバージョンが異なれば、提供される機能や性能も変わります。
そのため、「TRON搭載」という言葉だけで車両全体のソフトウェア構成を説明するのは難しいのです。
僕は、車載OSを評価する際に、次のような順番で考えることが大切だと思います。
まず、どの装置で利用されているのかを確認する。
次に、その装置が求める処理時間や安全要求を整理する。
そして、採用されたOSが、その要求をどのように満たしているのかを確認する。
この順番で考えると、OSの名前だけを比較するよりも、実際の技術的な意味が見えてきます。
1999年のランドクルーザープラドの事例についても、今後、対象ECUや実装名を示す一次資料が確認できれば、より具体的な評価につながるでしょう。
車載TRON OSの本当の価値は、名前が知られていることではなく、限られた計算資源の中で必要な制御を実現できるかどうかにある。
僕はそう考えています。
まとめ:車載TRON OSは採用事例とECUの役割を分けて理解しよう
車載TRON OSは、日本発のTRONプロジェクトから発展したリアルタイムOS技術を、自動車の電子制御に利用する場合の総称です。
特にITRONやμITRONは、小型コンピュータでの利用を考慮した仕様として発展しました。
1999年のトヨタ「ランドクルーザープラド 3.4 RZ」は、車載μITRONの採用事例として紹介されています。
ただし、今回の情報では、採用を直接示す一次資料、対象ECU、OS実装名、初採用の範囲までは確定できていません。
また、現行車への採用状況についても、具体的な車種とECUを特定できる資料は提示できていません。
技術面では、μITRONの特徴として、タスク管理や優先順位に基づく処理、小型機器への適応性が挙げられます。
一方、現在の車載ソフトウェアでは、AUTOSARなどの標準化体系への適合や、機能安全、セキュリティ、長期保守も重要です。
僕は、車載TRON OSの歴史を知ることは、単に昔のOSを振り返ることではないと考えています。
限られた計算資源の中で、必要な処理を正しいタイミングで実行するという課題は、現在の組み込みシステムにもつながっているからです。
車載TRON OSを調べるときは、「どの車に搭載されたか」だけでなく、「どのECUで、どのOS実装を使い、何を制御していたか」まで確認してみましょう。
その視点を持つことで、自動車の内部で動くソフトウェアの仕組みが、より具体的に見えてくるはずです!
よくある質問
車載TRON OSは現在の自動車にも搭載されていますか?
TRON系OSの技術開発は続いていますが、2026年11月16日時点で、本記事では現行車への採用を裏付ける具体的な車種・ECU資料を提示できていません。
採用状況を確認するには、自動車メーカーや車載部品メーカーの公式技術資料を調べる必要があります。
1999年のランドクルーザープラドはTRON搭載車だったのですか?
1999年のトヨタ「ランドクルーザープラド 3.4 RZ」は、車載μITRONの採用事例として紹介されています。
ただし、採用を直接裏付ける一次資料の掲載箇所や対象ECU、OS実装名は未確認のため、確定した採用実績として断定することは避けています。
TRON OSとAUTOSARは同じものですか?
同じものではありません。
μITRONは組み込み機器向けのリアルタイムOS仕様で、AUTOSARは車載ソフトウェアの構成やインターフェースを標準化する体系です。
AUTOSAR Classic PlatformにはOS仕様も含まれますが、μITRONと同一の仕様ではありません。
高橋健太(たかはしけんた)/現役SEのIT探求ブロガー
参考
コメント